
ABZ Innovation C10 – operações de lavagem vertical
O drone ABZ Innovation C10 é uma ferramenta industrial altamente especializada, concebida para a lavagem a alta pressão. Consoante a complexidade da fachada, o drone pode ser operado em Semiautomático ou Missão automática com o seu sistema de controlo automático da distância baseado em radar, ou em modo de Voo manual . A escolha do modo correto é fundamental tanto para a segurança da operação como para a qualidade da limpeza.
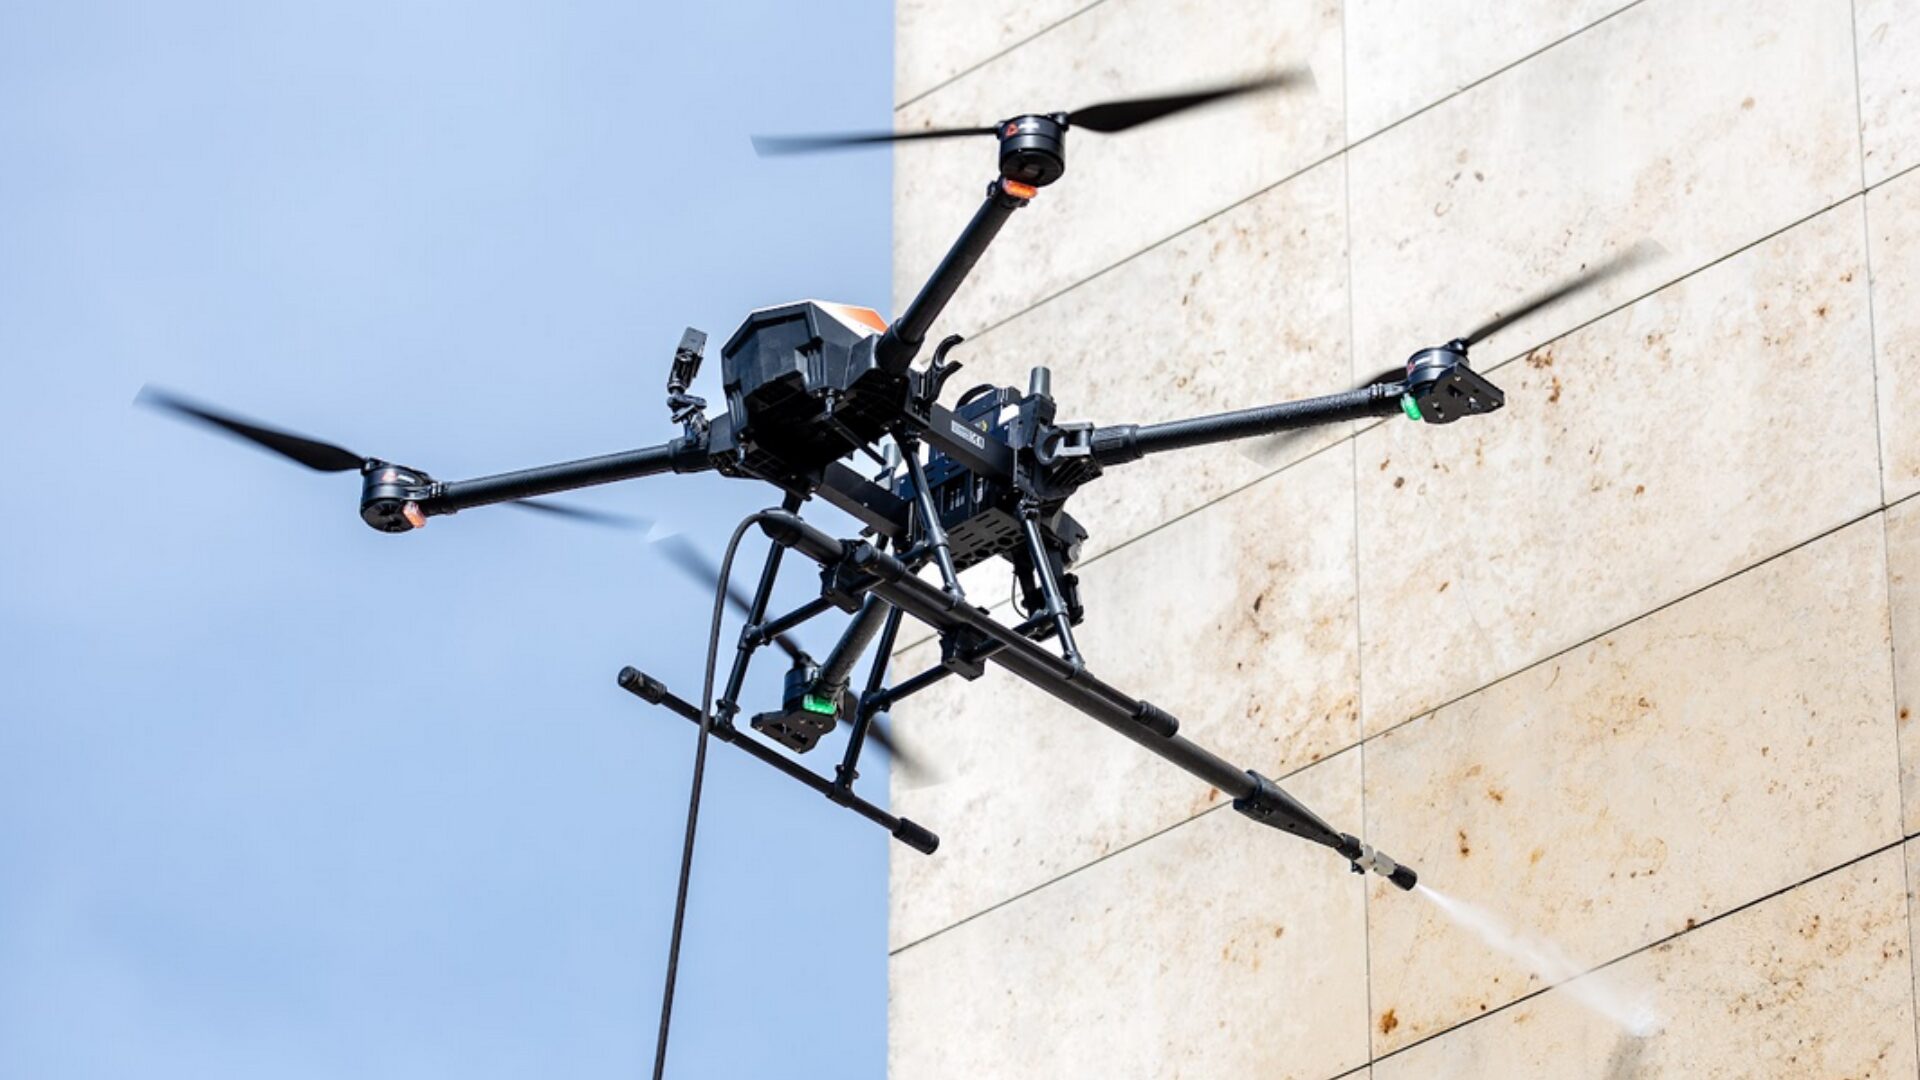
Missão automática
A missão automática utiliza o radar frontal do drone para manter uma distância constante à superfície-alvo, permitindo ao drone voar num ciclo contínuo com base em quatro parâmetros pré-configurados: Distância à parede, Altura, Espaçamento (deslocação horizontal), e Velocidade.
Quando utilizar a missão automática
Fachadas grandes e uniformes: Ideal para paredes extensas, planas e uniformes, sem reentrâncias profundas, saliências ou elementos arquitetónicos complexos.
Limpeza de alta precisão: Utilize a missão vertical automática quando são necessários uma velocidade constante (p. ex., 0,4 metros fixos) e um espaçamento exato para garantir uma lavagem profissional e uniforme, sem falhas.
Prevenir a fadiga do piloto: O voo manual pode causar fadiga ao operador após um determinado período de tempo, levando a quebras de precisão. O modo automático executa o padrão repetitivo na perfeição.
Regras de segurança críticas para a missão automática
O ciclo “infinito”: O drone não deteta automaticamente o fim físico de uma parede. O piloto deve vigiar constantemente o drone e intervir manualmente quando a secção estiver concluída.
Atenção ao “topo da parede”: Se o drone receber ordem para voar acima da altura real da parede (p. ex., definir 6 metros de altura para uma parede de 4 metros), entrará em espaço aberto e abortará a missão, pois o radar não deteta nada no espaço vazio.
Se existir uma estrutura recuada (como uma linha de telhado recuada) acima da parede, o radar pode interpretá-la erradamente como a nova superfície-alvo, fazendo o drone avançar para tentar restabelecer a distância configurada. Nestes casos, recomenda-se utilizar uma margem de segurança.
Como substituir a bateria: Tenha muita atenção ao retomar uma missão! Se precisar de substituir uma bateria durante uma lavagem automática (por exemplo, a meio de uma passagem descendente) e interromper a missão, o drone tratará o local de reinício como o ponto zero da missão vertical.
O modo automático não deteta nem reage à proximidade do solo.
Para evitar possíveis incidentes, siga o procedimento correto de substituição da bateria: primeiro, pare a missão automática, aterre o drone manualmente e substitua a bateria. Depois da troca, regresse manualmente ao ponto de interrupção.
Execute manualmente o resto da última faixa de voo vertical e o espaçamento horizontal e só depois retome a missão automática no sentido ascendente. Em alternativa, programe a troca de bateria para quando o drone estiver no ponto mais baixo.
O posicionamento RTK é fortemente recomendado: Para um posicionamento preciso e estável, a utilização de RTK não é apenas recomendada, é praticamente obrigatória.
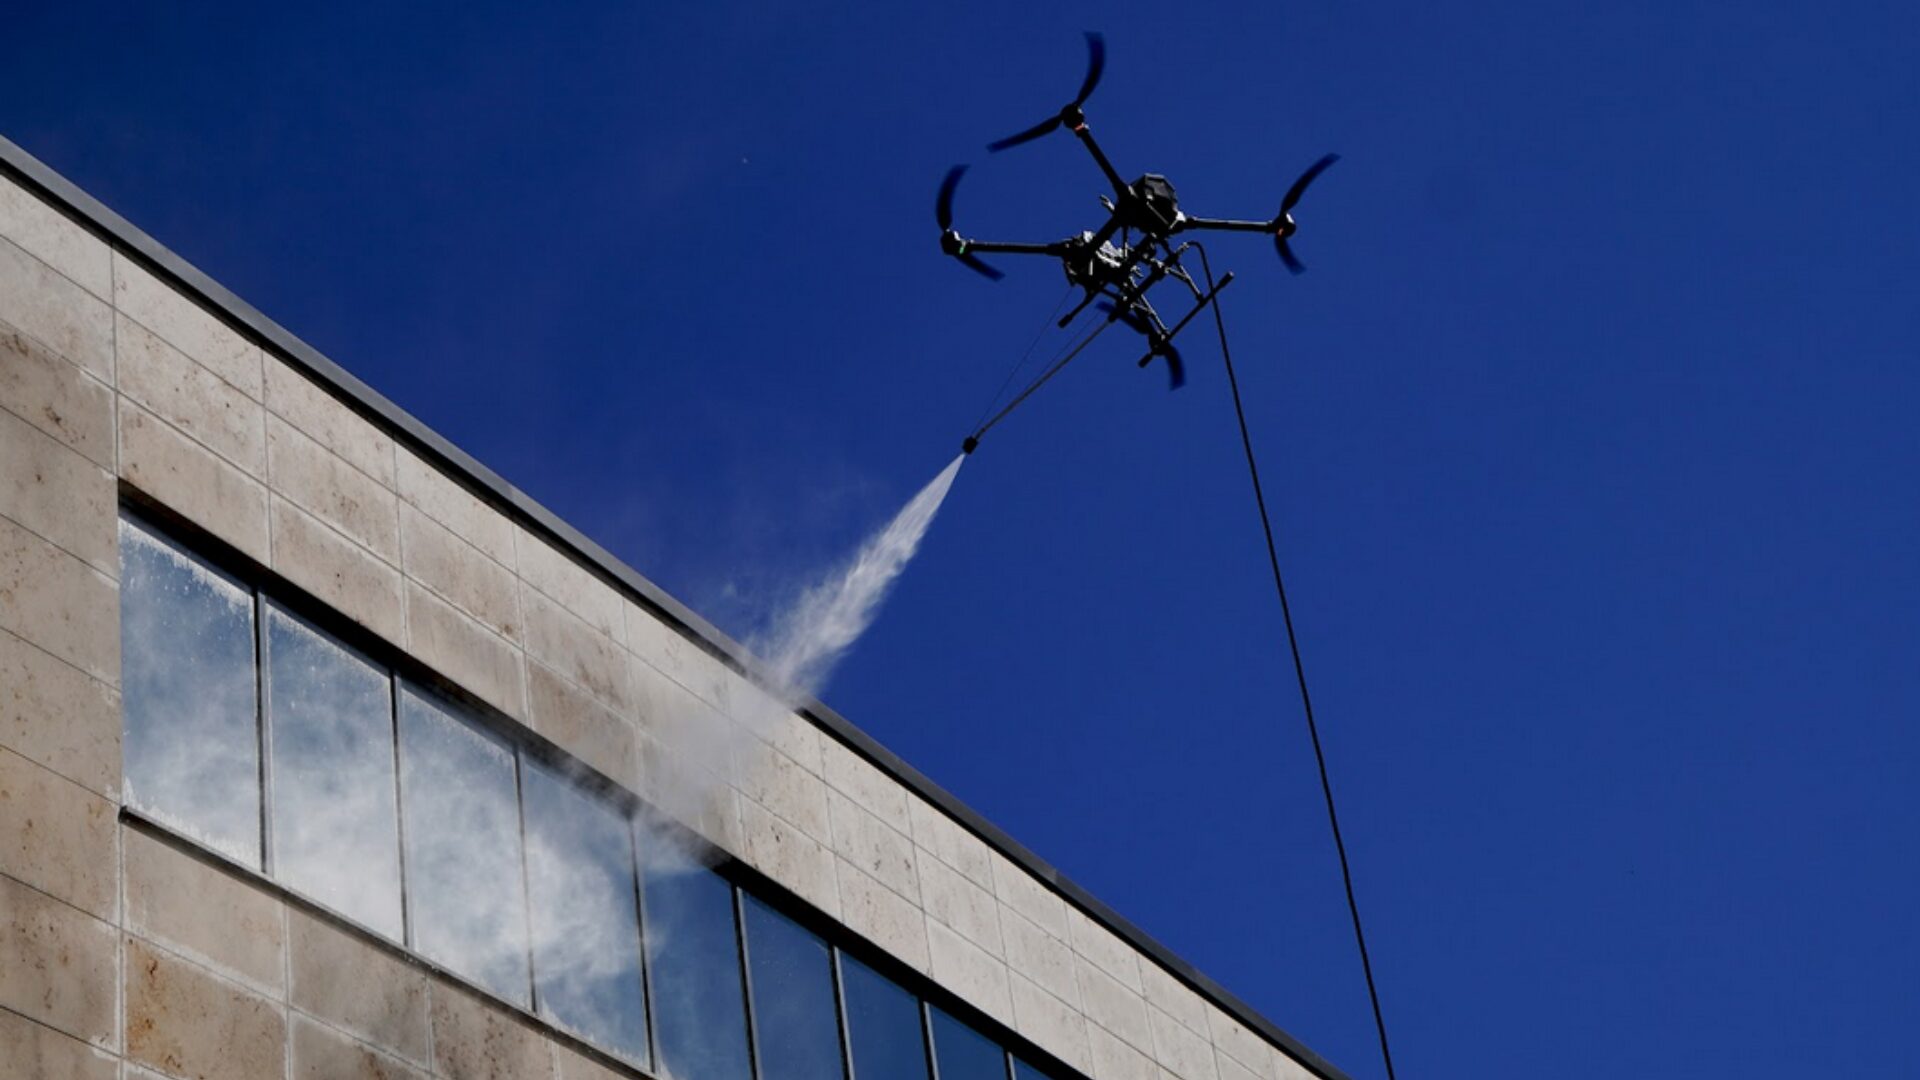
Operação em voo manual
Embora a missão automática seja muito eficiente, o radar de bordo depende de superfícies uniformes e refletoras para determinar com precisão a distância e a orientação. Quando o radar não consegue funcionar de forma suficientemente fiável, o piloto deve desativar o sistema de controlo automático da distância e voar manualmente.
Quando utilizar o voo manual
- Superfícies irregulares ou danificadas: Se a parede for porosa, partida ou incompleta, irá dispersar ou absorver os sinais do radar, resultando numa fraca precisão de posicionamento e numa menor estabilidade do radar.
- Obstáculos salientes: Fachadas com saídas de ventilação, letreiros ou elementos estruturais complexos que possam interferir com a trajetória de voo ou prender a mangueira.
- Avaliação inicial do local: Sobrevoar primeiro a área manualmente é crucial para avaliar a parede e identificar perigos no meio envolvente (árvores, carros, etc.) antes de iniciar quaisquer ciclos automáticos.
- Trabalho nas arestas e vento: Junto às arestas dos edifícios ocorrem frequentemente rajadas de vento fortes e imprevisíveis ou turbulência, exigindo uma gestão manual cuidadosa por um piloto experiente.
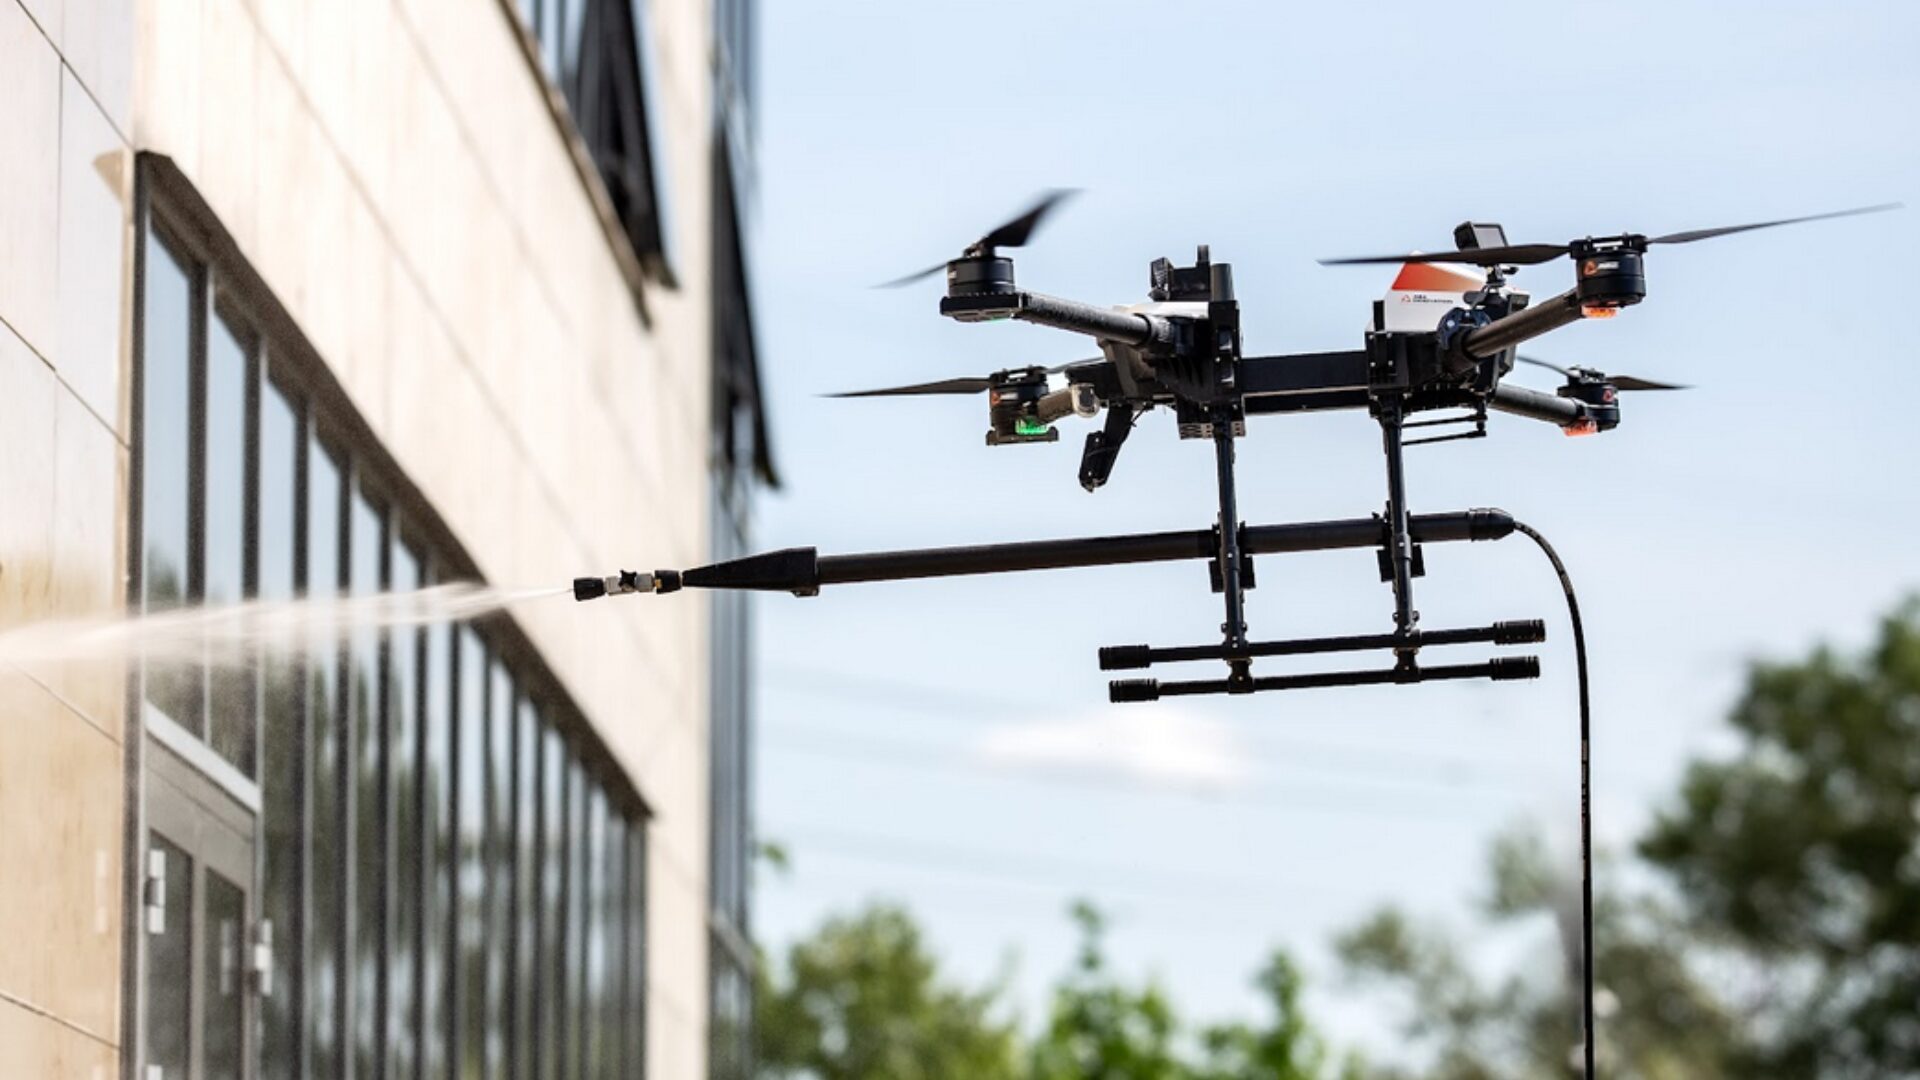
Protocolo geral de lavagem e segurança
Quer voe manualmente ou utilize a missão automática, os seguintes protocolos devem ser rigorosamente cumpridos:
- Gestão da mangueira e tração lateral: O comprimento da mangueira deve corresponder à dimensão da missão, para evitar que o drone fique preso e seja puxado para baixo. Marque uma secção de parede com 6-8 metros de largura e posicione o sistema de mangueira exatamente ao centro, no solo. Isto minimiza a tração lateral sobre o drone, que pode provocar rotações inesperadas.
- Monitorização da bateria: O piloto deve monitorizar continuamente a tensão e nunca a deixar descer abaixo de 43,5 V. Se atingir este limite, inicie o regresso e aterre o drone de imediato.
- Paragem de emergência dos motores (kill switch): Teste sempre a paragem de emergência dos motores no solo depois de ligar os motores num novo local. Numa emergência crítica em voo, premir os botões C e D em simultâneo para imediatamente os motores.
- Equipa de duas pessoas: A eficiência e a segurança ideais exigem um piloto para voar o drone e um ajudante/supervisor para gerir o sistema de alta pressão e vigiar a mangueira. A mangueira deve manter-se sem nós e poder mover-se livremente.
Regra de segurança crítica para o voo manual
Competência do piloto: A operação manual muito próxima de uma parede só deve ser tentada por pilotos experientes, familiarizados com o voo de proximidade e a prevenção de obstáculos.


