
ABZ Innovation C10: operaciones de lavado vertical
El dron ABZ Innovation C10 es una herramienta industrial altamente especializada diseñada para el lavado a alta presión. Según la complejidad de la fachada, el dron puede utilizarse en Semiautomático o Misión automática mediante su sistema de control automático de distancia basado en radar, o en modo Vuelo manual . Elegir el modo correcto es fundamental tanto para la seguridad de la operación como para la calidad de la limpieza.
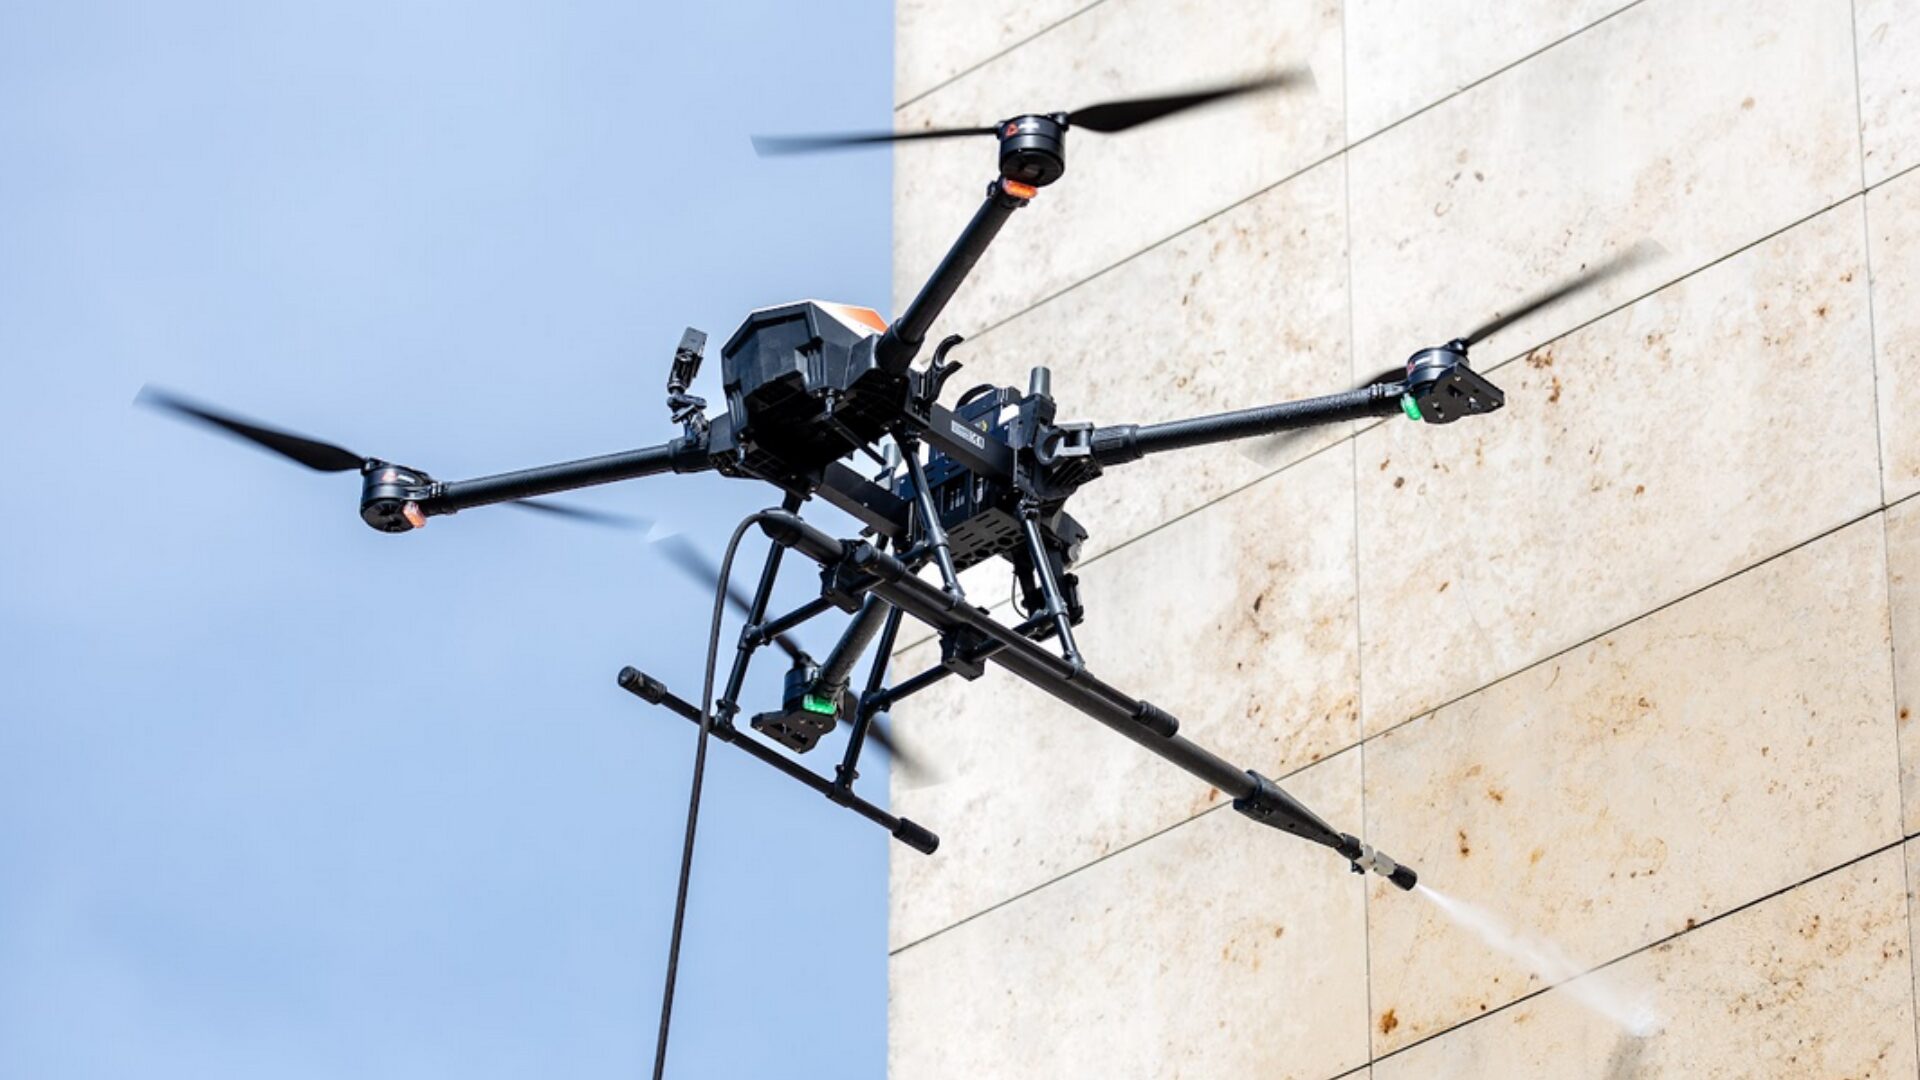
Misión automática
La misión automática utiliza el radar frontal del dron para mantener una distancia constante con la superficie objetivo, lo que permite al dron volar en un bucle continuo basado en cuatro parámetros preconfigurados: Distancia a la pared, Altura, Separación (desplazamiento horizontal) y Velocidad.
Cuándo usar la misión automática
Fachadas grandes y uniformes: Ideal para muros grandes, planos y uniformes, sin entrantes profundos, salientes ni elementos arquitectónicos complejos.
Limpieza de alta precisión: Utilice la misión vertical automática cuando se requiera una velocidad constante (p. ej., 0,4 metros fijos) y una separación exacta para garantizar un lavado profesional y uniforme sin zonas olvidadas.
Evitar la fatiga del piloto: El vuelo manual puede provocar fatiga en el operador tras un cierto tiempo, lo que reduce la precisión. El modo automático ejecuta el patrón repetitivo a la perfección.
Normas de seguridad críticas para la misión automática
El bucle “infinito”: El dron no detecta automáticamente el final físico de un muro. El piloto debe vigilar constantemente el dron e intervenir manualmente cuando se complete la sección.
Cuidado con la “parte superior del muro”: Si se ordena al dron volar más alto que el muro real (p. ej., fijar 6 metros de altura para un muro de 4 metros), entrará en espacio abierto y abortará la misión, ya que el radar no puede detectar nada en el vacío.
Si hay una estructura retranqueada (como una cubierta retranqueada) por encima del muro, el radar puede interpretarla erróneamente como la nueva superficie objetivo, haciendo que el dron avance para intentar restablecer la distancia configurada. En estos casos se recomienda aplicar un margen de seguridad.
Cómo cambiar la batería: ¡Preste mucha atención al reanudar una misión! Si necesita cambiar una batería durante un lavado automático (por ejemplo, en mitad de una pasada descendente) e interrumpe la misión, el dron tomará el punto de reinicio como punto cero de la misión vertical.
El modo automático no detecta ni reacciona a la proximidad del suelo.
Para evitar posibles incidentes, siga el procedimiento correcto de cambio de batería: primero, detenga la misión automática, aterrice el dron manualmente y cambie la batería. Tras el cambio, vuelva manualmente al punto de interrupción.
Complete manualmente el resto del último carril de vuelo vertical y la separación horizontal, y solo entonces reanude la misión automática en sentido ascendente. Como alternativa, haga coincidir el cambio de batería con el momento en que el dron esté en su punto más bajo.
Se recomienda encarecidamente el posicionamiento RTK: Para un posicionamiento preciso y estable, el uso de RTK no solo es recomendable: es prácticamente obligatorio.
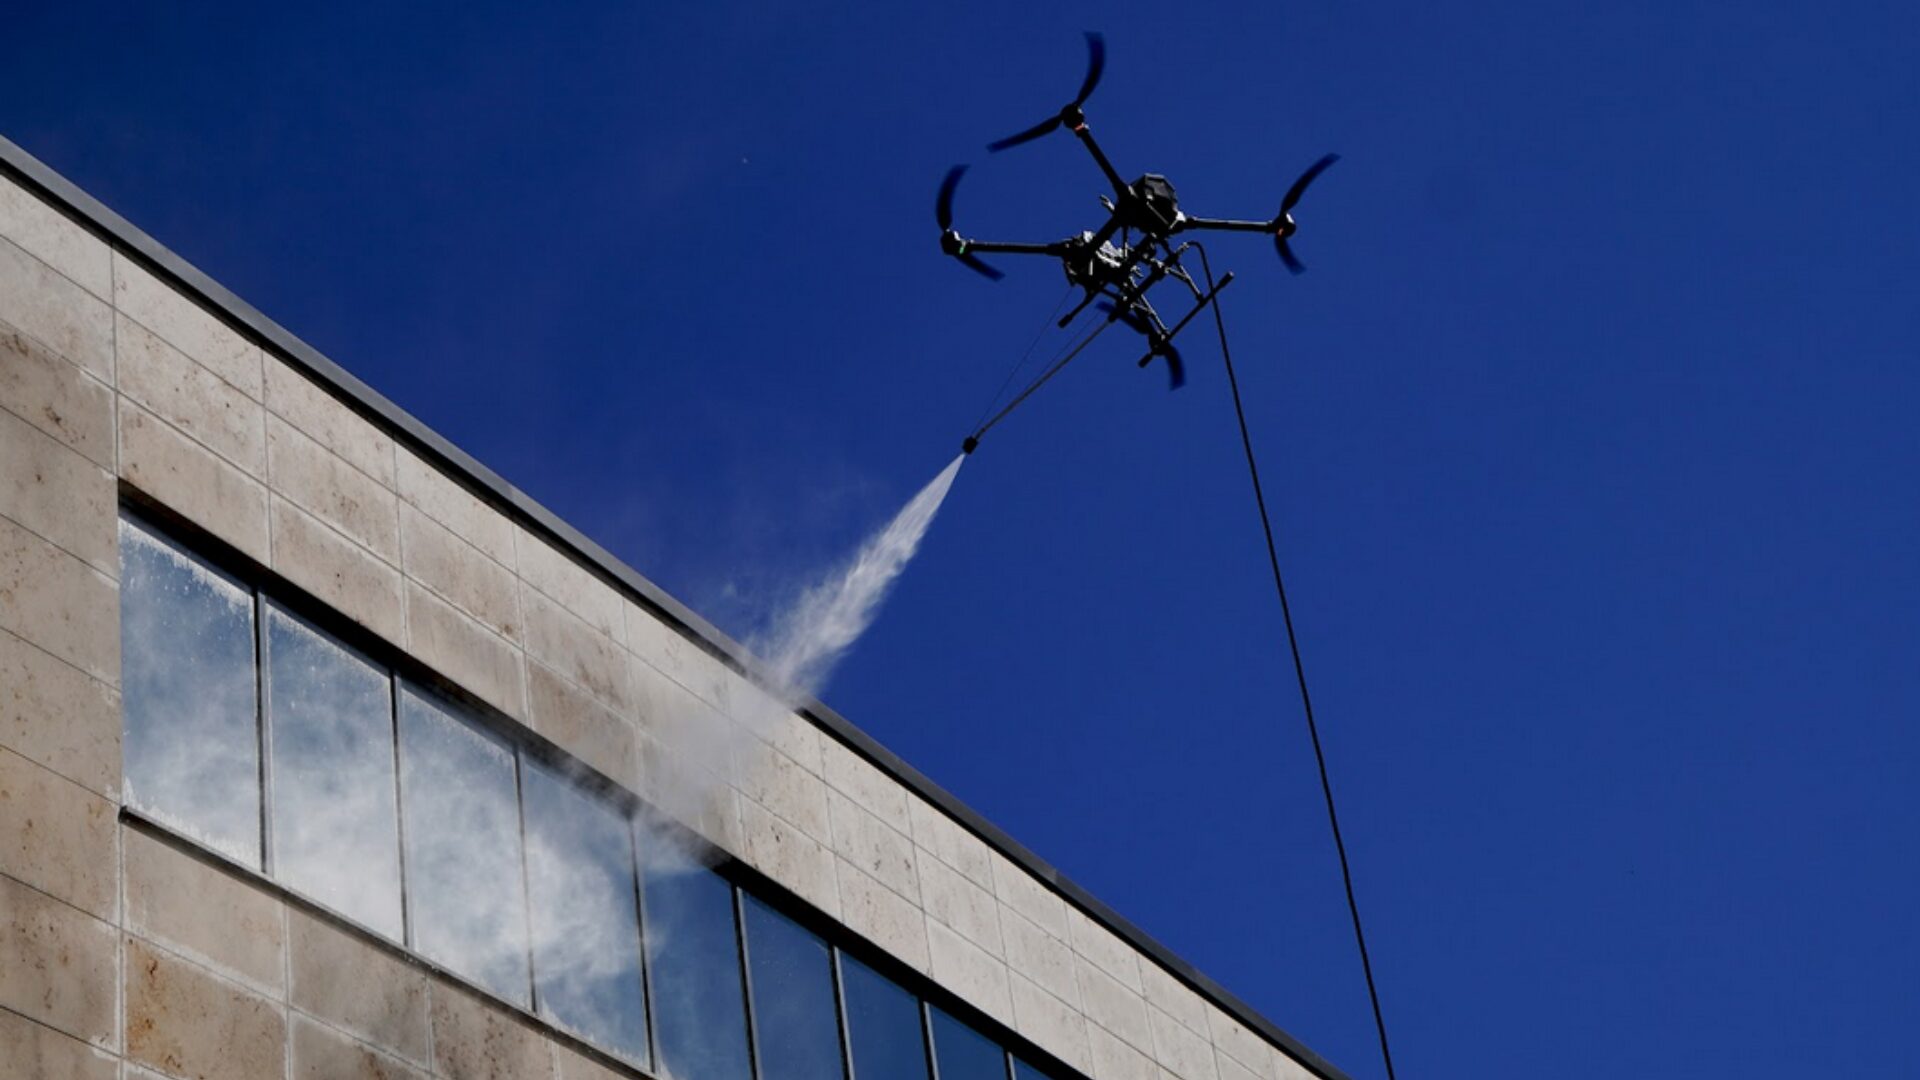
Funcionamiento en vuelo manual
Aunque la misión automática es muy eficiente, el radar de a bordo depende de superficies uniformes y reflectantes para determinar con precisión la distancia y la orientación. Cuando el radar no puede funcionar con suficiente fiabilidad, el piloto debe desactivar el sistema de control automático de distancia y volar manualmente.
Cuándo usar el vuelo manual
- Superficies irregulares o dañadas: Si el muro es poroso, está roto o incompleto, dispersará o absorberá las señales del radar, lo que provocará una escasa precisión de posicionamiento y menor estabilidad del radar.
- Obstáculos salientes: Fachadas con rejillas de ventilación, rótulos o elementos estructurales complejos que puedan interferir en la trayectoria de vuelo o enganchar la manguera.
- Evaluaciones iniciales del lugar: Sobrevolar primero la zona manualmente es crucial para evaluar el muro y descartar peligros del entorno (árboles, coches, etc.) antes de iniciar cualquier bucle automático.
- Trabajo en los bordes y viento: Cerca de los bordes de los edificios se producen con frecuencia ráfagas fuertes e imprevisibles o turbulencias, que requieren una gestión manual cuidadosa por parte de un piloto experimentado.
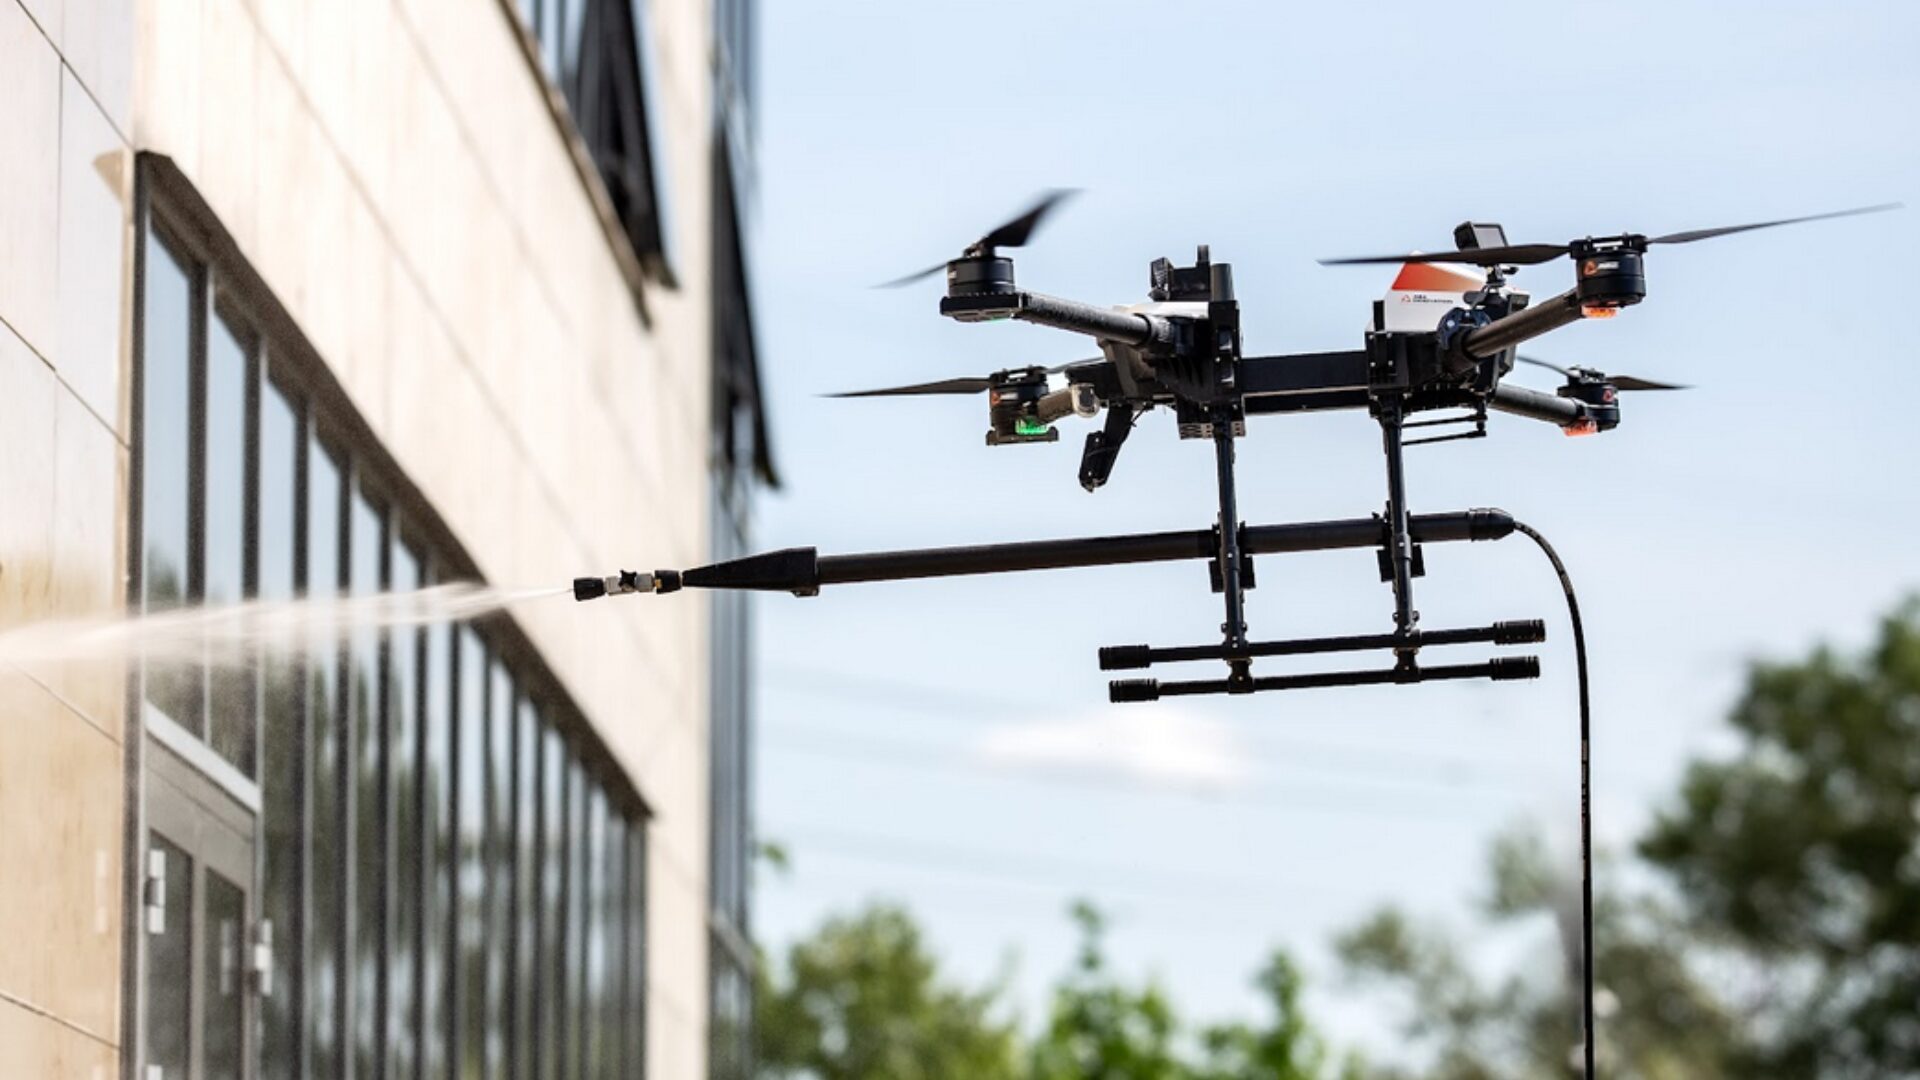
Protocolo general de lavado y seguridad
Tanto si vuela manualmente como si utiliza la misión automática, deben cumplirse estrictamente los siguientes protocolos:
- Gestión de la manguera y tracción lateral: La longitud de la manguera debe corresponder al tamaño de la misión para evitar que el dron quede atrapado y sea arrastrado hacia abajo. Marque una sección de muro de 6-8 metros de ancho y coloque el sistema de manguera exactamente en el centro, en el suelo. Así se minimiza la tracción lateral sobre el dron, que puede provocar giros inesperados.
- Control de la batería: El piloto debe controlar continuamente la tensión y no dejar nunca que baje de 43,5 V. Si alcanza este umbral, inicie el regreso y aterrice el dron de inmediato.
- Parada de emergencia de los motores (kill switch): Pruebe siempre la parada de emergencia de los motores en tierra tras arrancarlos en un nuevo emplazamiento. En una emergencia crítica en vuelo, pulsar los botones C y D simultáneamente detiene inmediatamente los motores.
- Equipo de dos personas: La eficiencia y la seguridad óptimas requieren un piloto que vuele el dron y un ayudante/supervisor que gestione el sistema de alta presión y vigile la manguera. La manguera debe mantenerse sin nudos y poder moverse sin restricciones.
Norma de seguridad crítica para el vuelo manual
Habilidad del piloto: El vuelo manual muy cerca de un muro solo deben intentarlo pilotos experimentados, familiarizados con el vuelo de proximidad y la evitación de obstáculos.


