
ABZ Innovation lance ABZ Control 3.0, une refonte complète de son logiciel de contrôle de drones
Le logiciel de nouvelle génération apporte la méthode de planification de mission propre à ABZ, un écran de vol repensé et un environnement de contrôle unique pour les drones agricoles et industriels de l’entreprise
SZENTENDRE, Hongrie — 20 novembre 2026 — ABZ Innovation, développeur et fabricant européen de drones civils à forte capacité pour les usages agricoles et industriels, a lancé aujourd’hui ABZ Control 3.0, une nouvelle génération du logiciel que ses clients utilisent pour planifier, piloter et surveiller leurs drones. Développée en interne par l’équipe R&D de l’entreprise sous la direction de Zsombor Vejtey, Head of R&D, cette version reconstruit l’interface de fond en comble tout en conservant les fonctions sur lesquelles s’appuient les opérateurs, et la prépare aux développements futurs. ABZ Control 3.0 s’applique aux drones des séries L, M et C de l’entreprise.
ABZ Control fonctionne sur la radiocommande de chaque drone ABZ Innovation. La version 3.0 est une nouvelle génération du logiciel : plutôt que d’ajouter des fonctions isolées, l’équipe a retravaillé chaque partie du logiciel, du premier écran que voit l’opérateur à la manière dont les missions sont planifiées, exécutées et enregistrées. Au cœur du système se trouve le nouvel environnement logiciel Navi Board, qui réunit en un seul endroit la planification de mission, les réglages d’application et les informations système, et l’interface a été préparée pour les développements futurs.
Un seul environnement pour tous les drones ABZ Innovation
ABZ Innovation utilise le même logiciel de commande pour ses drones de pulvérisation et d’épandage de la série L, ses drones multifonctions de la série M et ses drones de nettoyage industriel de la série C. ABZ Control 3.0 mémorise le drone avec lequel la radiocommande a été appairée en dernier et charge l’interface correspondante, avant même la connexion du drone. Les opérateurs ne voient que les fonctions qui s’appliquent à leur drone et à leur charge utile, et l’interface d’une série n’apparaît jamais sur une autre. La version s’applique aux trois séries.
Les réglages les plus utilisés, à portée de doigt
L’écran de vol a été reconstruit autour d’un nouvel en-tête donnant un accès direct aux réglages que les opérateurs modifient le plus souvent sur le terrain. Le RTK peut être activé ou désactivé et les profils RTK sélectionnés sans quitter l’écran de vol. Les actions failsafe de la batterie aux seuils de 30 % et 20 %, le comportement en cas de perte de signal pendant les missions automatiques et l’altitude de retour au point de départ se modifient en quelques touches. Chaque panneau renvoie à la section correspondante des réglages pour des modifications plus poussées, et les réglages eux-mêmes glissent désormais depuis le côté, laissant la carte et le flux caméra visibles. Grâce à une horloge dédiée, les pilotes n’ont plus besoin de lire l’heure dans la barre système.
L’écran adopte une disposition en tuiles à effet verre, et les boutons de fonction sont placés à portée des mains du pilote. Les commandes sont plus grandes partout, et les valeurs saisies au clavier ont été remplacées par des curseurs et des boutons +/– avec des valeurs minimales et maximales définies. Un nouveau jeu d’icônes a été conçu pour cette version afin que chaque fonction soit reconnaissable d’un coup d’œil.
Une communication claire de la part du système
Les messages d’erreur ne se répètent plus à l’écran toutes les quelques secondes. ABZ Control 3.0 filtre les messages répétés, maintient une alerte visible tant que le problème persiste et confirme sa résolution. Les téléversements, téléchargements et autres échanges de données avec le drone s’affichent avec un indicateur de progression. L’interface distingue également trois niveaux d’accès : la vue opérateur, une vue avancée pour les équipes support des distributeurs et une vue développeur, chacune clairement identifiée.
Une nouvelle vue du vol
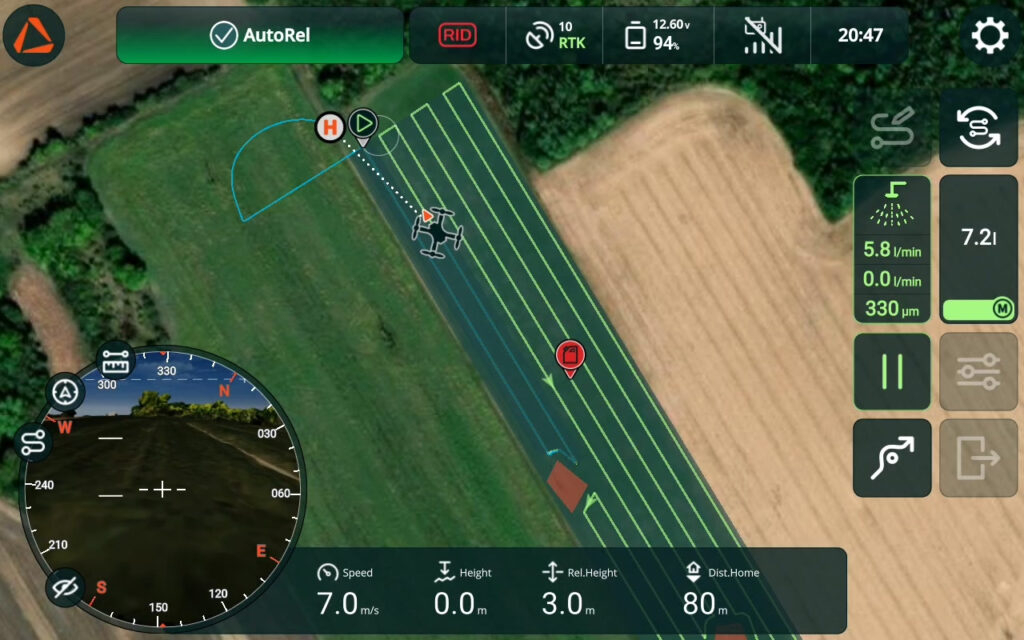
En bas de l’écran de vol, une vue caméra circulaire affiche la partie centrale la plus utile de l’image tout en laissant la majeure partie de l’écran à la carte. Elle intègre une boussole rotative, un horizon artificiel et un repère pointant vers le point de départ. Une mini-carte zoomable conserve une vue d’ensemble. Une touche permet d’inverser la carte et le flux caméra ; en mode caméra, un curseur de zoom se trouve sous le pouce gauche du pilote. La vitesse, l’altitude, l’altitude relative et la distance au point de départ restent visibles, et une carte de données compacte suit le drone lorsque le reste de l’interface est masqué. Un outil de mesure intégré fournit distances, périmètres et surfaces, en unités métriques ou impériales, en vol comme lors de la planification.
Une planification de mission conçue par ABZ
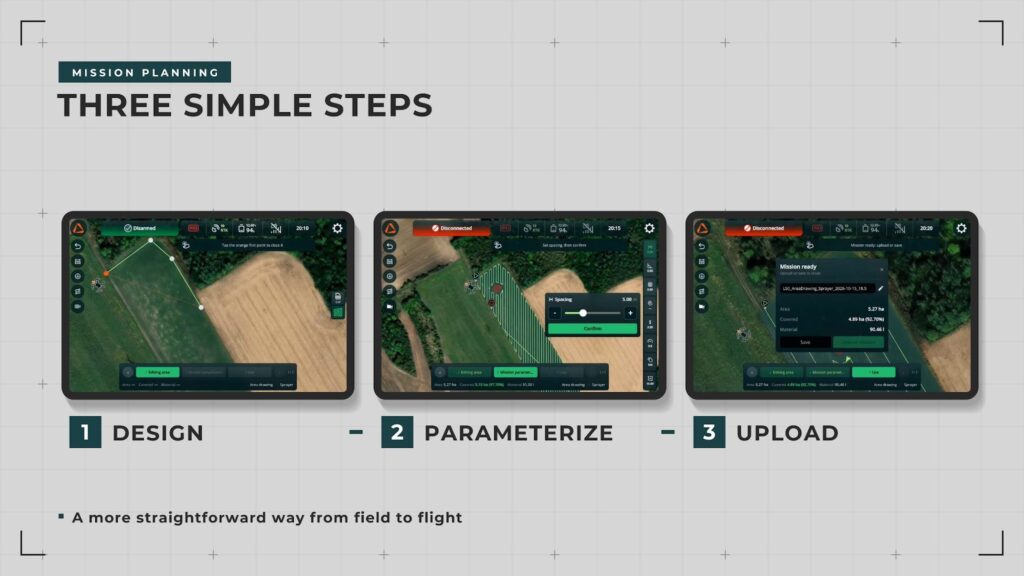
Pour la première fois dans l’histoire d’ABZ Control, la planification de mission suit une méthode développée par ABZ, en trois étapes. Lors de la première, l’opérateur définit la zone et les éventuels obstacles, en dessinant point par point, en important un shapefile ou, en mode manuel, en enregistrant les coins avec la position du drone ou de la radiocommande. Lors de la deuxième, chaque paramètre de mission est réglé tour à tour : espacement, angle (avec option d’angle optimal automatique), marge, point d’entrée, altitude et mode d’altitude, vitesse, taille des gouttes et dose. Lors de la troisième, la mission est nommée automatiquement, enregistrée et téléversée, et l’opérateur passe directement à l’écran d’opération.
Séparer l’étape de conception du calcul de l’itinéraire réduit la charge de calcul de la radiocommande et supprime une source fréquente d’erreurs de saisie. La dose se règle sur deux plages, 10–30 l/ha et 30–200 l/ha, et le curseur revient automatiquement à la valeur la plus élevée que le drone peut appliquer avec les paramètres choisis. Les écrans de planification et d’exécution de l’application à dose variable ont été entièrement repensés, avec indication des zones : les missions basées sur des cartes de préconisation importées peuvent être ajustées zone par zone. Advanced Planning permet des actions individuelles à chaque waypoint, comme activer ou désactiver la charge utile, modifier l’altitude ou la vitesse ou, sur la série M, déclencher des sorties servo.
Le système de fichiers de missions a lui aussi été entièrement repensé. Les missions enregistrées sont stockées dans une bibliothèque filtrable par charge utile et par date, et triable par nom, date ou distance par rapport à l’opérateur. Chaque mission peut être prévisualisée avec sa surface, son temps de vol estimé, la longueur de son itinéraire et le volume nécessaire avant d’être téléversée.
En opération
Une fois la mission téléversée, l’écran de vol affiche la zone traitée, les obstacles, l’itinéraire prévu et la trajectoire directe du drone vers le début de la mission et vers le point de départ. Au fur et à mesure de la pulvérisation, la zone déjà couverte est ombrée sur la carte. Interactive Tank Tracking, disponible pour toutes les applications, permet à l’opérateur de saisir le volume de la cuve et de voir sur la carte où elle sera vide ; l’indicateur de cuve se vide ensuite en temps réel. Flight Options permet d’ajuster la vitesse, la dose, la taille des gouttes et l’altitude de ±40 % par rapport aux valeurs prévues sans replanifier. Avant le lancement d’une mission automatique, l’opérateur confirme l’altitude de retour et que la zone de décollage est dégagée.
Contrôle de la charge utile dans les unités des opérateurs
Sur les drones de pulvérisation, le test de pulvérisation se règle désormais en litres par minute et la taille des gouttes en microns ou en classes de gouttes ISO, directement depuis l’écran de vol, au lieu de valeurs de commande techniques dans les réglages. Pendant l’application, le même panneau affiche le débit actuel de chaque canal de pompe. Les charges d’épandage et de Trichogramma affichent leur propre retour en direct.
Les données restent chez l’opérateur
Les données de vol, les missions et les réglages restent au sein de l’écosystème ABZ Innovation et ne sont pas envoyés vers des serveurs tiers, conformément à l’engagement de l’entreprise en faveur d’une souveraineté totale des données pour ses clients agricoles et industriels.
« Nous n’avons pas ajouté une fonction par-ci par-là. Nous avons repris chaque partie du logiciel et l’avons reconstruit, en conservant les fonctions dont nos opérateurs dépendent. Pour la première fois dans l’histoire d’ABZ Control, la planification de mission suit une méthode que nous avons conçue nous-mêmes. L’objectif est simple : un opérateur doit comprendre d’un coup d’œil ce que fait le drone, sans avoir à lire un manuel. »
— Zsombor Vejtey, Head of R&D, ABZ Innovation
« Nous avons consacré beaucoup d’efforts à simplifier les opérations quotidiennes avec les drones. Les mises à jour logicielles régulières font partie de notre manière d’accompagner nos clients, et avec ABZ Control 3.0, le travail au quotidien devient plus simple et plus clair. »
— Károly Ludvigh, PDG et cofondateur d’ABZ Innovation
Disponibilité
ABZ Control 3.0 est disponible à partir du 20 novembre 2026 pour les drones des séries L, M et C et est déployé auprès des clients existants via le processus de mise à jour habituel. Une vidéo de présentation est disponible sur la chaîne YouTube d’ABZ Innovation, et les partenaires de distribution et de service d’ABZ dans plus de 40 pays assurent la formation et l’assistance des opérateurs.
ABZ Control 3.0 en un coup d’œil
| Domaine | Nouveautés d’ABZ Control 3.0 |
|---|---|
| Interface | Reconstruite de fond en comble autour de l’environnement logiciel Navi Board ; disposition en tuiles à effet verre ; boutons de fonction placés pour les mains du pilote ; nouveau jeu d’icônes ; curseurs et boutons +/– au lieu de valeurs saisies ; panneau de réglages coulissant ; préparée pour les développements futurs |
| Séries de drones | S’applique aux séries L, M et C ; mémorise le dernier drone connecté et charge l’interface correspondante, même hors ligne |
| En-tête de l’écran de vol | Accès rapide aux modes de vol, profils RTK (RTK réseau et LoRa), seuils failsafe de la batterie, failsafe de perte de signal (GCS), altitude de retour et horloge intégrée |
| Alertes | Messages répétés filtrés ; les alertes restent affichées jusqu’à la résolution du problème ; indicateurs de progression pour les téléversements et les échanges de données |
| Navigation | Vue caméra circulaire avec boussole rotative, horizon artificiel et repère du point de départ ; mini-carte zoomable ; bascule carte/caméra d’une touche avec curseur de zoom ; mesure des distances, périmètres et surfaces, y compris en vol |
| Planification de mission | Méthode en trois étapes propre à ABZ : Design, Parameterize, Upload. Dessin de la zone et import de shapefile, mode manuel (coins selon la position du drone ou de la radiocommande), Advanced Planning avec waypoints personnalisés ; écrans de planification et d’exécution à dose variable entièrement repensés avec indication des zones |
| Fichiers de missions | Système de fichiers de missions entièrement repensé : enregistrer, filtrer, trier et prévisualiser les missions avec surface, temps de vol estimé, longueur d’itinéraire et volume nécessaire avant le téléversement |
| Fonctionnement | Affichage de la couverture en direct ; Interactive Tank Tracking pour toutes les applications ; Flight Options à ±40 % des valeurs prévues ; deux confirmations de sécurité avant le début de la mission |
| Pulvérisation | Débit en l/min et taille des gouttes en microns ou classes ISO, réglés depuis l’écran de vol ; dose de 10 à 200 l/ha en plages bas volume et haut volume |
| Données | Les données de vol, les missions et les réglages restent au sein de l’écosystème ABZ Innovation ; aucun serveur tiers |
A propos de ABZ Innovation
ABZ Innovation est un concepteur et fabricant européen de drones d’intervention robustes pour les applications agricoles et industrielles. Basée à Szentendre, en Hongrie, l’entreprise construit des systèmes de drones haute performance pour la pulvérisation, l’épandage, le nettoyage et des tâches industrielles spécialisées, en privilégiant la fiabilité, la facilité d’entretien et la souveraineté totale des données. Présente dans plus de 40 pays grâce à un réseau mondial de distributeurs et de partenaires de service, ABZ Innovation accompagne ses clients avec des formations professionnelles, la fourniture de pièces détachées et un support opérationnel à long terme. Pour en savoir plus : www.abzinnovation.com


