
ABZ Innovation C10 – opérations de lavage vertical
Le drone ABZ Innovation C10 est un outil industriel hautement spécialisé conçu pour le lavage haute pression. Selon la complexité de la façade, il peut être utilisé en Semi-automatique ou Mission automatique grâce à son système de contrôle automatique de distance par radar, ou en mode Vol manuel . Le choix du bon mode est essentiel tant pour la sécurité de l’opération que pour la qualité du nettoyage.
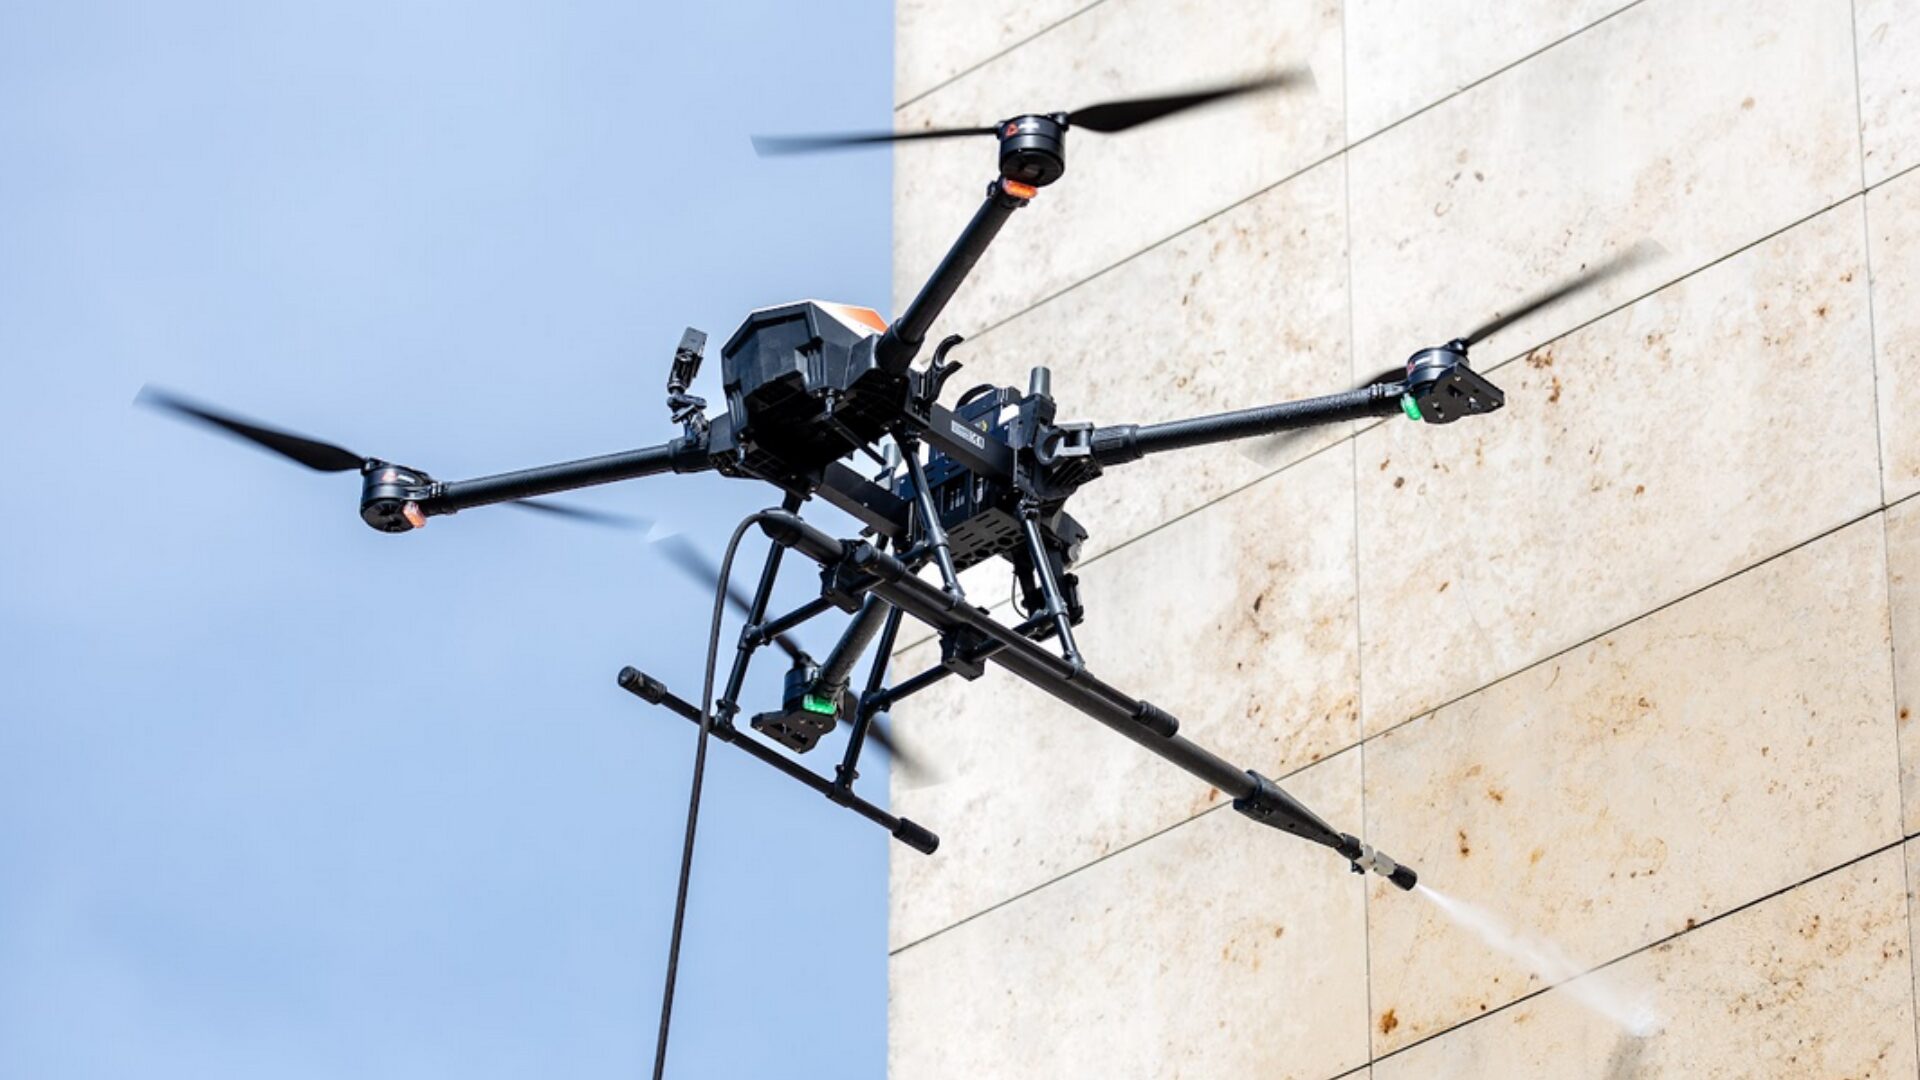
Mission automatique
La mission automatique utilise le radar frontal du drone pour maintenir une distance constante avec la surface cible, ce qui permet au drone de voler en boucle continue selon quatre paramètres préconfigurés : Distance au mur, Hauteur, Espacement (décalage horizontal), et Vitesse.
Quand utiliser la mission automatique
Façades grandes et uniformes : Idéal pour les grands murs plats et réguliers, sans renfoncements profonds, saillies ni éléments architecturaux complexes.
Nettoyage de haute précision : Utilisez la mission verticale automatique lorsqu’une vitesse constante (p. ex. 0,4 mètre fixe) et un espacement exact sont nécessaires pour un lavage professionnel et homogène, sans zones oubliées.
Prévenir la fatigue du pilote : Le vol manuel peut fatiguer l’opérateur au bout d’un certain temps, entraînant une baisse de précision. Le mode automatique exécute parfaitement le schéma répétitif.
Règles de sécurité essentielles pour la mission automatique
La boucle « infinie » : Le drone ne détecte pas automatiquement la fin physique d’un mur. Le pilote doit le surveiller en permanence et intervenir manuellement une fois la section terminée.
Attention au « haut du mur » : Si le drone reçoit l’ordre de voler plus haut que le mur réel (p. ex. 6 mètres de hauteur pour un mur de 4 mètres), il entrera dans l’espace libre et interrompra la mission, le radar ne détectant rien dans le vide.
S’il existe une structure en retrait (comme une toiture en retrait) au-dessus du mur, le radar peut l’interpréter à tort comme la nouvelle surface cible, faisant avancer le drone pour tenter de rétablir la distance configurée. Dans ces cas, il est recommandé de prévoir une marge de sécurité.
Comment remplacer la batterie : Soyez très attentif lors de la reprise d’une mission ! Si vous devez remplacer une batterie pendant un lavage automatique (par exemple au milieu d’un passage descendant) et interrompez la mission, le drone considérera le point de reprise comme le point zéro de la mission verticale.
Le mode automatique ne détecte pas la proximité du sol et n’y réagit pas.
Pour éviter tout incident, suivez la procédure correcte de remplacement de la batterie : arrêtez d’abord la mission automatique, posez le drone manuellement et remplacez la batterie. Après l’échange, revenez manuellement au point d’interruption.
Effectuez manuellement le reste du dernier couloir vertical et l’espacement horizontal, puis seulement reprenez la mission automatique vers le haut. Vous pouvez aussi planifier le changement de batterie lorsque le drone est au point le plus bas.
Le positionnement RTK est fortement recommandé : Pour un positionnement précis et stable, le RTK n’est pas seulement recommandé : il est pratiquement indispensable.
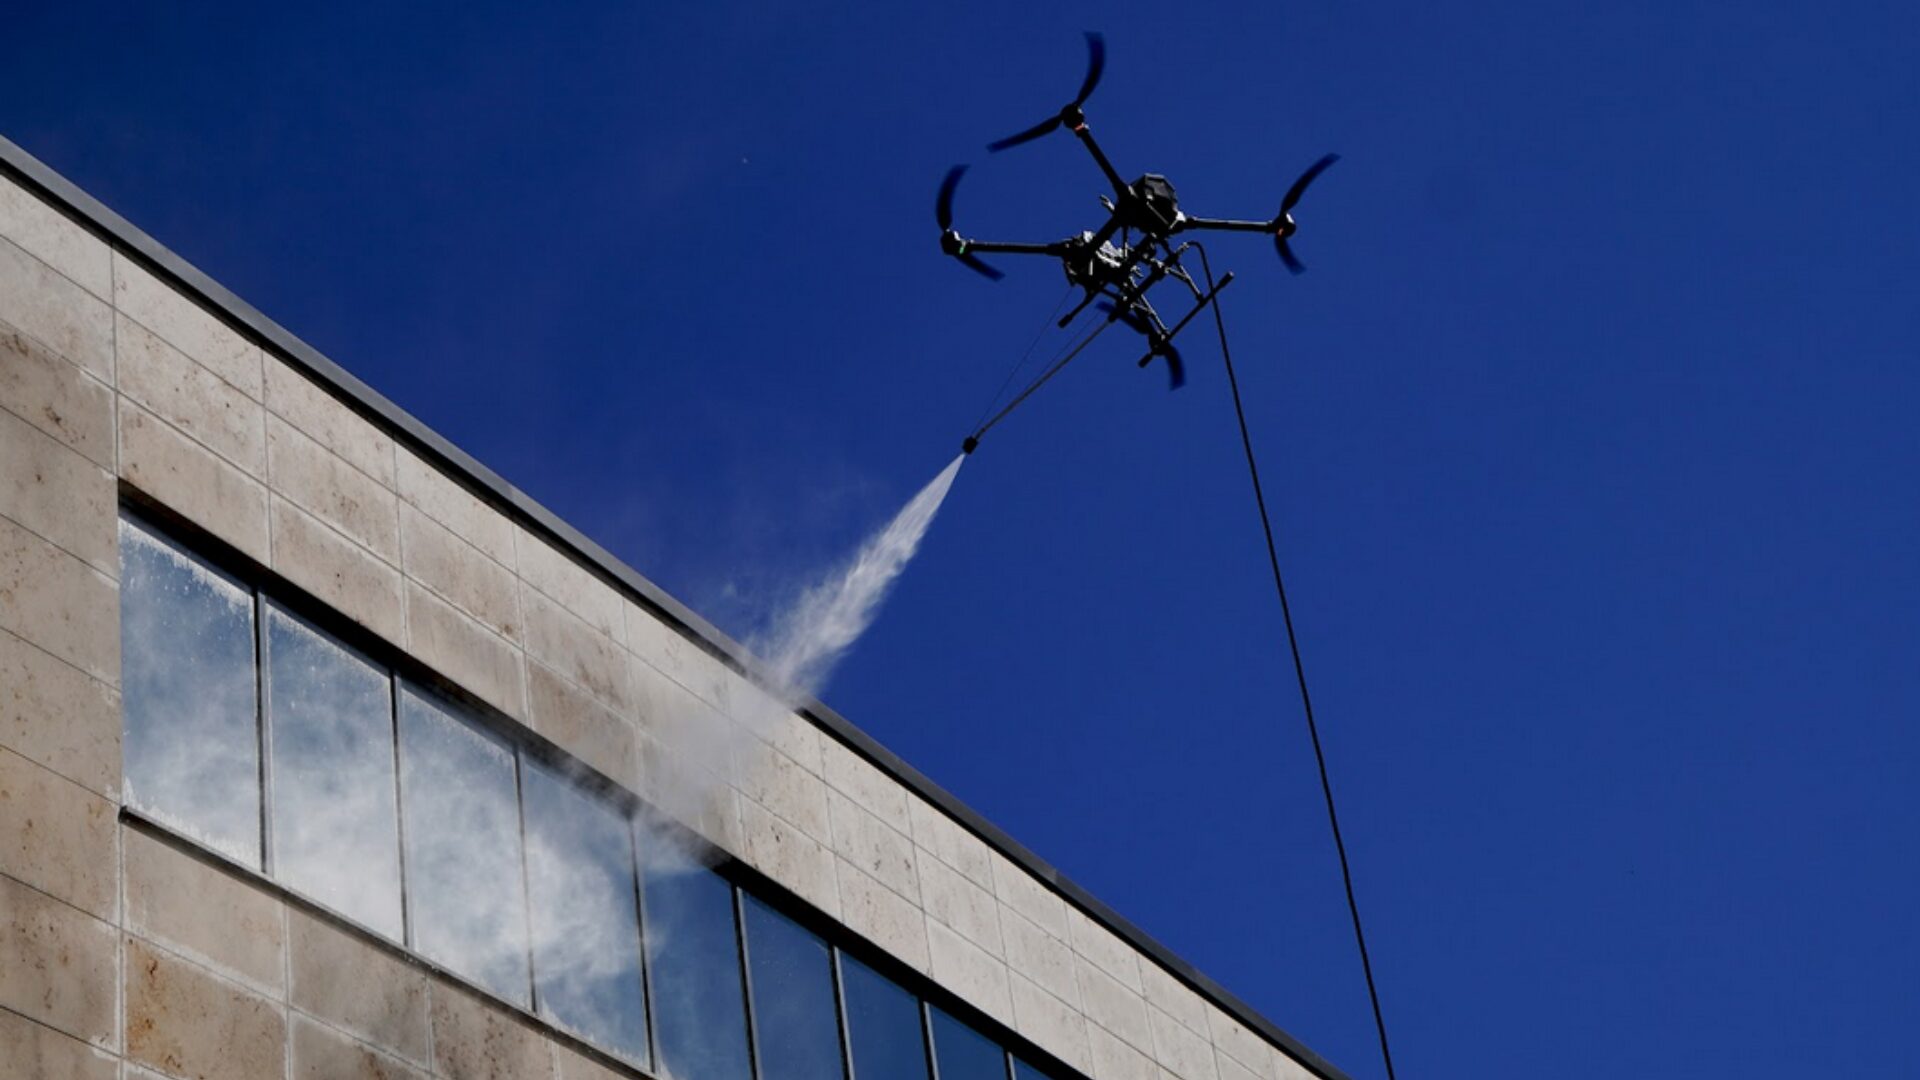
Fonctionnement en vol manuel
Si la mission automatique est très efficace, le radar embarqué a besoin de surfaces régulières et réfléchissantes pour déterminer précisément la distance et l’orientation. Lorsqu’il ne peut pas fonctionner de manière suffisamment fiable, le pilote doit désactiver le contrôle automatique de distance et voler manuellement.
Quand utiliser le vol manuel
- Surfaces irrégulières ou endommagées : Si le mur est poreux, cassé ou incomplet, il diffusera ou absorbera les signaux radar, entraînant une faible précision de positionnement et une stabilité radar réduite.
- Obstacles en saillie : Façades avec bouches d’aération, enseignes ou éléments structurels complexes susceptibles de gêner la trajectoire ou d’accrocher le tuyau.
- Évaluation initiale du site : Survoler d’abord la zone manuellement est essentiel pour évaluer le mur et écarter les dangers environnants (arbres, voitures, etc.) avant de lancer des boucles automatiques.
- Travail sur les arêtes et vent : Près des arêtes des bâtiments, de fortes rafales imprévisibles ou des turbulences sont fréquentes et exigent un pilotage manuel attentif par un pilote expérimenté.
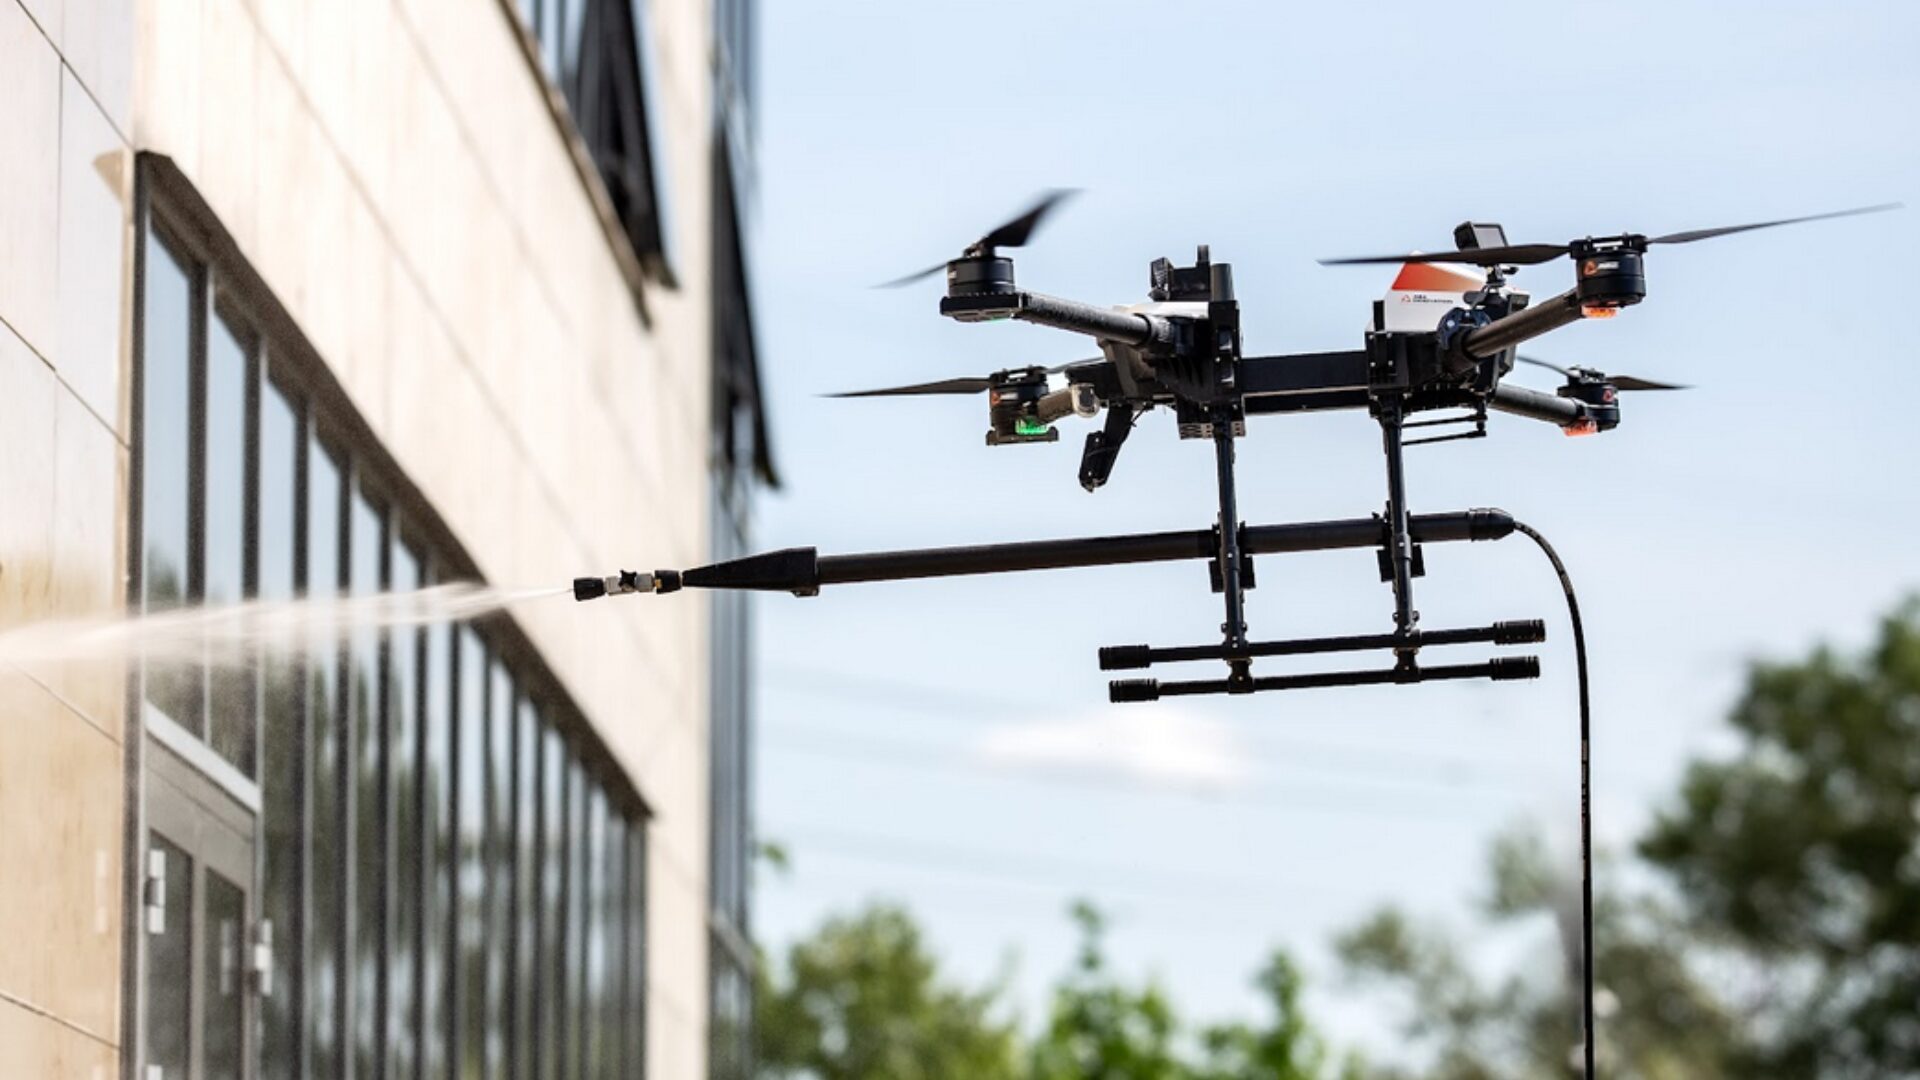
Protocole général de lavage et de sécurité
Que vous voliez manuellement ou en mission automatique, les protocoles suivants doivent être strictement respectés :
- Gestion du tuyau et traction latérale : La longueur du tuyau doit correspondre à l’étendue de la mission afin d’éviter que le drone ne se bloque et soit tiré vers le bas. Délimitez une section de mur de 6 à 8 mètres de large et placez le système de tuyau exactement au centre, au sol. Cela réduit la traction latérale sur le drone, qui peut provoquer des rotations inattendues.
- Surveillance de la batterie : Le pilote doit surveiller en continu la tension et ne jamais la laisser descendre sous 43,5 V. Si ce seuil est atteint, entamez le retour et posez immédiatement le drone.
- Arrêt d’urgence des moteurs (kill switch) : Testez toujours l’arrêt d’urgence des moteurs au sol après les avoir démarrés sur un nouveau site. En cas d’urgence critique en vol, appuyer simultanément sur les boutons C et D arrête immédiatement les moteurs.
- Équipe de deux personnes : Une efficacité et une sécurité optimales exigent un pilote pour le drone et un assistant/superviseur pour gérer le système haute pression et surveiller le tuyau. Celui-ci doit rester sans nœuds et pouvoir se déplacer librement.
Règle de sécurité essentielle pour le vol manuel
Compétence du pilote : Le vol manuel à proximité immédiate d’un mur ne doit être tenté que par des pilotes expérimentés, familiers du vol de proximité et de l’évitement d’obstacles.


